Камера видит брак, нехватку СИЗ и остановку линии раньше, чем вы
Камера встаёт над конвейером, постом контроля или проходной — считает продукцию, находит брак, проверяет СИЗ. Результат — сразу в 1С, MES или бригадиру, а не в конце смены. Направление новое: собираем первые пилотные проекты и говорим об этом прямо.
Что умеет система уже сейчас
Машинное зрение (Computer Vision, CV) — это технология, которая позволяет системе не просто получать изображение с камеры, а понимать, что на нём происходит: находить объекты, измерять их параметры, распознавать состояния и принимать решения на основании увиденного.
Для компании, занимающейся автоматизацией, это очень перспективное направление. Практически любой процесс, в котором человек сейчас смотрит на объект, оценивает его состояние, считает, сравнивает, измеряет или проверяет, потенциально можно автоматизировать с помощью машинного зрения.
Все возможности ниже разделены на 15 больших направлений плюс отдельная подборка нестандартных задач на стыке CV и автоматизации. В конце — классификация задач по типу алгоритма, схема интеграции в АСУ и технические требования к реализации (железо, данные, локальная модель или внешняя).
1. Контроль наличия, количества и комплектности
Одна из самых понятных и коммерчески востребованных категорий.
- Определение наличия товара на полке.
- Подсчёт количества единиц товара на полке.
- Проверка, соответствует ли количество товара планограмме.
- Определение пустых мест на стеллажах.
- Контроль наличия конкретного артикула среди похожих товаров.
- Определение отсутствующих деталей в комплекте.
- Проверка комплектности собранного изделия.
- Подсчёт деталей на конвейере.
- Подсчёт коробок на паллете.
- Подсчёт мешков, бутылок, банок, рулонов.
- Определение количества свободных мест на паллете.
- Проверка заполненности контейнера.
- Контроль наличия этикетки на товаре.
- Проверка наличия крышки на бутылке.
- Проверка наличия пломбы.
- Контроль наличия крепежа (болтов, гаек, шайб).
- Определение наличия инструмента на рабочем месте.
- Проверка, все ли компоненты установлены в корпус изделия.
- Определение количества людей в помещении.
- Подсчёт автомобилей на парковке.
2. Контроль качества и обнаружение дефектов
Огромное направление, особенно для производства.
- Обнаружение царапин на металлических поверхностях.
- Обнаружение трещин.
- Обнаружение сколов.
- Поиск вмятин.
- Обнаружение коррозии.
- Выявление пятен и загрязнений.
- Определение неоднородности окраски.
- Контроль качества сварных швов по изображению.
- Обнаружение пузырей в лакокрасочном покрытии.
- Проверка качества полировки.
- Поиск дефектов стекла.
- Проверка целостности пластиковых изделий.
- Обнаружение порезов и разрывов ткани.
- Поиск дефектов на бумаге и картоне.
- Контроль качества печати.
- Выявление непропечатанных участков.
- Обнаружение повреждённой упаковки.
- Проверка геометрии деталей на наличие деформаций.
- Определение неправильной формы изделия.
- Проверка качества поверхности древесины.
- Поиск дефектов на пищевой продукции.
- Определение степени зрелости фруктов и овощей.
- Обнаружение гнили и повреждений плодов.
- Выявление посторонних предметов на производственной линии.
3. Измерения геометрии, размеров и положения объектов
Здесь возможности особенно интересны для автоматизации оборудования, роботов и станков.
- Измерение длины изделия.
- Измерение ширины и высоты.
- Определение диаметра отверстия.
- Измерение расстояния между отверстиями.
- Определение угла поворота детали.
- Определение угла наклона объекта.
- Определение угла поворота автомобиля на фотографии.
- Определение положения автомобиля относительно парковочного места.
- Определение смещения детали относительно заданного положения.
- Определение координат объекта на конвейере.
- Определение центра объекта.
- Определение отклонения от оси.
- Определение параллельности элементов.
- Проверка перпендикулярности.
- Определение радиуса закругления.
- Измерение зазоров между деталями.
- Контроль расстояния между элементами конструкции.
- Определение высоты штабеля.
- Измерение уровня заполнения ёмкости.
- Определение угла открытия двери.
- Определение угла поворота крана или манипулятора.
- Определение положения стрелы строительной техники.
- Определение наклона транспортёра.
- Измерение прогиба конструкции.
- Контроль деформации изделия.
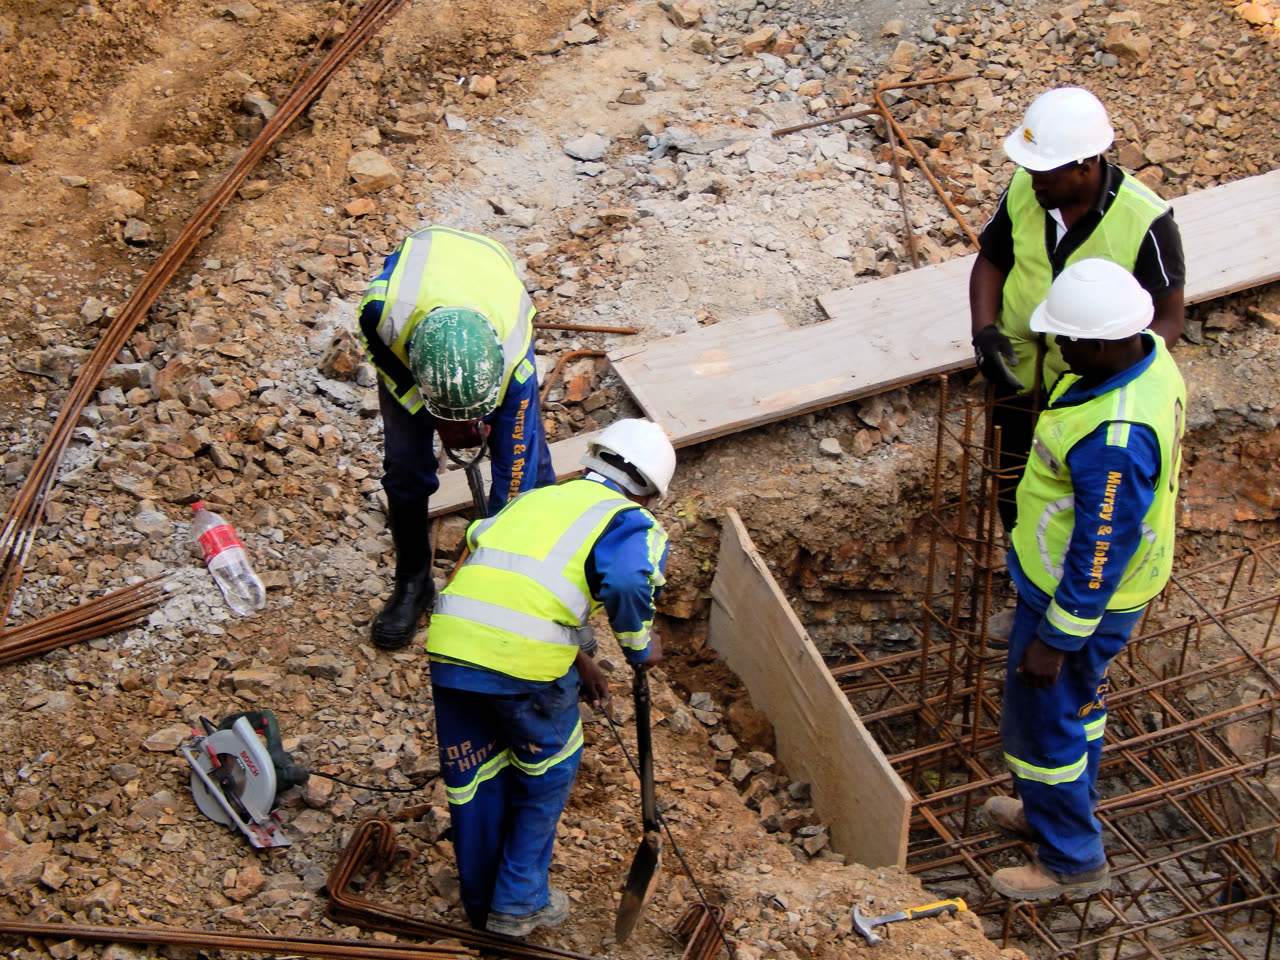
4. Контроль соблюдения техники безопасности и спецодежды
Здесь машинное зрение может выполнять функции автоматического инспектора.
- Определение наличия каски на человеке.
- Определение наличия защитных очков.
- Проверка наличия сигнального жилета.
- Определение наличия спецодежды.
- Проверка наличия защитных перчаток.
- Проверка наличия респиратора.
- Определение наличия защитной обуви.
- Проверка использования страховочной привязи.
- Контроль использования средств защиты при работе с оборудованием.
- Определение нахождения человека в опасной зоне.
- Обнаружение человека рядом с работающим роботом.
- Обнаружение человека внутри запрещённой зоны.
- Определение пересечения опасной линии.
- Контроль нахождения людей под поднятым грузом.
- Обнаружение человека на полу (возможное падение).
- Определение работы без присутствия защитного ограждения.
- Контроль закрытия защитных кожухов станков.
- Обнаружение открытых дверей электрощитовых.
- Контроль соблюдения безопасной дистанции между людьми и техникой.
- Выявление скопления людей в опасных местах.
5. Распознавание действий и анализ поведения людей
Это уже следующий уровень: система определяет не только наличие человека, но и то, что он делает.
- Определение того, стоит человек или сидит.
- Определение ходьбы и бега.
- Распознавание падения человека.
- Определение подъёма тяжёлых предметов.
- Определение наклона корпуса.
- Анализ неправильной рабочей позы.
- Контроль положения рук оператора.
- Определение выполнения технологической операции.
- Проверка последовательности действий рабочего.
- Определение того, пользуется ли оператор инструментом.
- Определение факта загрузки детали в станок.
- Определение факта извлечения изделия.
- Определение бездействия оператора.
- Определение длительности выполнения операции.
- Анализ времени нахождения работника на рабочем месте.
- Определение очередей.
- Анализ плотности потока людей.
- Определение направления движения человека.
- Выявление нетипичных действий.
- Определение количества одновременно работающих сотрудников.
6. Распознавание текста, маркировки и документов (OCR)
OCR — Optical Character Recognition, распознавание текста на изображениях.
- Чтение серийных номеров изделий.
- Чтение маркировки на металлических деталях.
- Распознавание артикулов.
- Чтение номеров партий.
- Распознавание даты производства.
- Чтение срока годности.
- Распознавание маркировки на упаковке.
- Считывание штрихкодов.
- Считывание QR-кодов.
- Распознавание VIN-номеров автомобилей.
- Чтение номеров контейнеров.
- Распознавание номеров вагонов.
- Чтение показаний аналоговых приборов.
- Распознавание показаний счётчиков.
- Считывание показаний манометров.
- Распознавание шкал и положений стрелок.
- Чтение маркировки на кабелях.
- Распознавание надписей на электрических компонентах.
- Проверка соответствия этикетки содержимому упаковки.
- Проверка правильности нанесённой маркировки.
- Определение отсутствующей или плохо читаемой маркировки.
7. Логистика, склад и транспорт
- Определение свободных складских ячеек.
- Определение занятости стеллажей.
- Контроль правильности размещения товара.
- Проверка соответствия паллеты складской ячейке.
- Распознавание типа паллеты.
- Определение высоты паллеты.
- Контроль правильности укладки коробок.
- Определение повреждённых паллет.
- Подсчёт коробок при погрузке.
- Проверка правильности загрузки автомобиля.
- Определение свободного объёма кузова.
- Контроль заполнения контейнера.
- Распознавание типа грузового транспорта.
- Определение номера автомобиля.
- Определение номера контейнера.
- Контроль въезда и выезда транспорта.
- Определение направления движения погрузчика.
- Подсчёт перемещений погрузчиков.
- Отслеживание перемещения паллет.
- Определение местоположения груза в зоне отгрузки.
- Контроль правильности расположения груза в кузове.
- Определение наличия груза на конвейере.
- Контроль правильности сортировки посылок.
- Автоматическая сортировка объектов по типу и размеру.
8. Автомобили, спецтехника и транспортные средства
Здесь можно делать не только распознавание автомобилей, но и полноценную техническую диагностику по изображениям.
- Определение марки и модели автомобиля.
- Определение типа кузова.
- Определение цвета автомобиля.
- Определение угла поворота автомобиля.
- Определение положения автомобиля относительно разметки.
- Определение направления движения.
- Определение положения колёс.
- Определение угла поворота передних колёс.
- Определение открытых дверей.
- Определение открытого капота.
- Определение открытого багажника.
- Проверка наличия номерных знаков.
- Распознавание государственных номеров.
- Обнаружение царапин на кузове.
- Обнаружение вмятин.
- Обнаружение трещин на стекле.
- Определение повреждений бамперов.
- Контроль состояния шин.
- Определение степени износа протектора (при подходящей съёмке).
- Определение загрязнения автомобиля.
- Контроль правильности установки колёс.
- Определение наличия зеркал.
- Контроль комплектации автомобиля.
- Определение положения ковша экскаватора.
- Определение положения стрелы крана.
- Контроль положения рабочего оборудования спецтехники.
9. Контроль технологических процессов и оборудования
Очень интересная категория для интеграторов автоматизации: камера фактически становится дополнительным датчиком оборудования.
- Определение включённого или выключенного состояния станка.
- Определение наличия детали в рабочей зоне.
- Контроль положения заготовки.
- Определение положения подвижных механизмов.
- Контроль открытия и закрытия клапанов.
- Определение положения рычагов.
- Определение положения переключателей.
- Контроль состояния световых индикаторов.
- Распознавание сигналов сигнальных колонн.
- Определение наличия пламени в технологической зоне.
- Контроль наличия дыма.
- Определение утечек жидкостей по видимым следам.
- Контроль капель и подтёков.
- Определение уровня жидкости в прозрачных ёмкостях.
- Контроль уровня сыпучего материала.
- Определение переполнения бункеров.
- Контроль движения ленты конвейера.
- Определение остановки конвейера.
- Обнаружение застрявшего изделия.
- Определение скопления продукции.
- Контроль правильности укладки материала.
- Контроль положения захвата робота.
- Проверка того, что робот захватил объект.
- Определение наличия заготовки в пресс-форме.
- Контроль процесса сборки изделия.
10. Сельское хозяйство и агропромышленность
- Определение количества плодов на дереве.
- Подсчёт урожая.
- Определение степени зрелости фруктов.
- Определение цвета плодов.
- Обнаружение гнили.
- Обнаружение повреждений растений.
- Распознавание сорняков.
- Определение состояния посевов.
- Оценка густоты растений.
- Подсчёт растений на участке.
- Определение пропусков в посадках.
- Определение наличия вредителей по визуальным признакам.
- Определение заболеваний листьев.
- Контроль качества рассады.
- Измерение высоты растений.
- Определение степени развития культуры.
- Контроль качества сортировки овощей.
- Определение размера картофеля.
- Сортировка яблок по размеру и цвету.
- Определение посторонних объектов при уборке урожая.
- Подсчёт животных на ферме.
- Распознавание конкретного животного.
- Определение положения животного.
- Обнаружение лежащего животного.
- Контроль заполненности кормушек.
11. Строительство, здания и инфраструктура
- Определение наличия строительных материалов.
- Подсчёт кирпичей и блоков.
- Контроль количества арматуры.
- Проверка правильности расположения арматуры.
- Обнаружение трещин в бетоне.
- Обнаружение трещин на стенах.
- Контроль состояния фасадов.
- Определение степени готовности строительных работ.
- Сравнение текущего состояния объекта с проектным.
- Определение положения строительной техники.
- Контроль нахождения рабочих в опасных зонах.
- Подсчёт работников на объекте.
- Контроль наличия ограждений.
- Проверка наличия строительных лесов.
- Определение открытых проёмов.
- Контроль правильности монтажа конструкций.
- Обнаружение протечек.
- Контроль состояния кровли.
- Подсчёт парковочных мест.
- Определение занятости парковок.
- Контроль движения транспорта на территории.
- Обнаружение посторонних объектов на путях эвакуации.
12. Энергетика, ЖКХ и инженерные системы
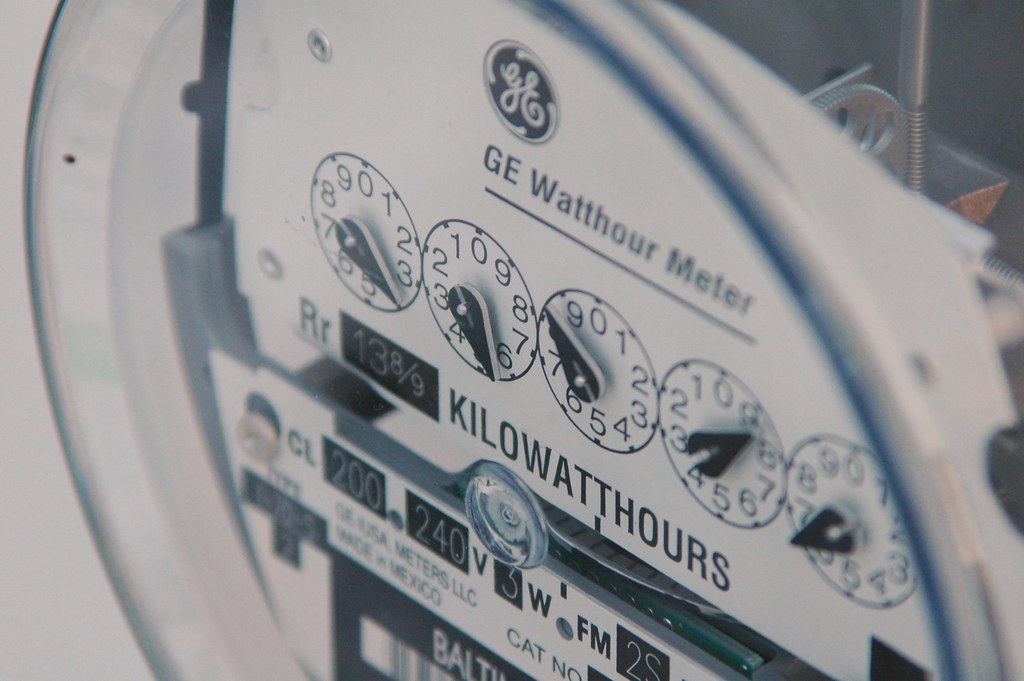
- Автоматическое считывание показаний электросчётчиков.
- Считывание водомеров.
- Считывание газовых счётчиков.
- Распознавание показаний манометров.
- Распознавание показаний термометров.
- Контроль положения стрелок приборов.
- Определение состояния автоматических выключателей.
- Контроль положения рубильников.
- Определение положения вентилей.
- Контроль состояния задвижек.
- Обнаружение коррозии труб.
- Обнаружение протечек.
- Контроль состояния изоляции.
- Обнаружение повреждений линий электропередачи.
- Обнаружение посторонних объектов на ЛЭП.
- Контроль состояния опор.
- Обнаружение повреждений солнечных панелей.
- Определение загрязнения солнечных панелей.
- Обнаружение горячих точек с помощью тепловизионных камер.
- Контроль состояния вентиляционных решёток.
- Определение загрязнения фильтров по визуальным признакам.
- Контроль наличия льда и снега на оборудовании.
13. Пищевая промышленность и общепит
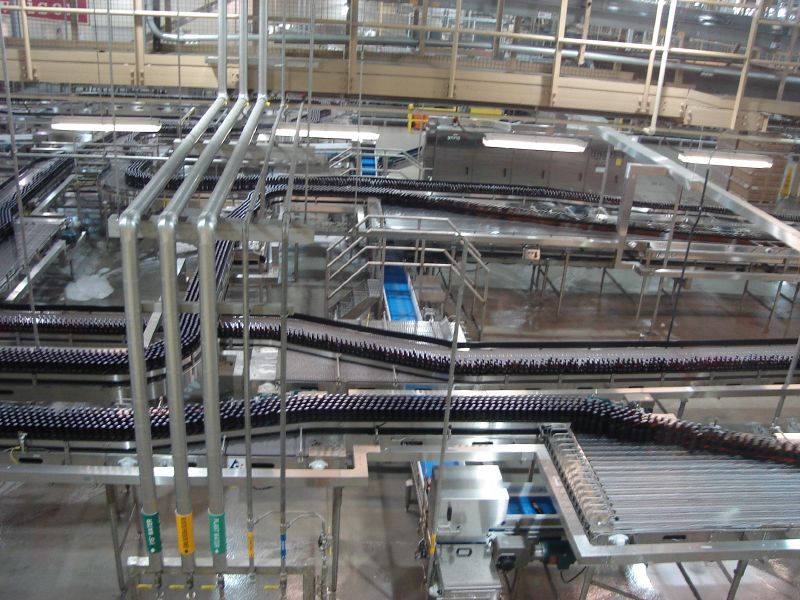
- Определение степени прожарки продуктов.
- Контроль цвета готовой продукции.
- Определение размера порций.
- Подсчёт продуктов на подносе.
- Контроль правильности комплектации блюда.
- Определение наличия ингредиентов.
- Проверка правильности укладки продукции в упаковку.
- Обнаружение посторонних предметов.
- Контроль уровня наполнения бутылок.
- Контроль уровня наполнения банок.
- Проверка наличия крышек.
- Контроль правильности запайки упаковки по видимым признакам.
- Определение деформации упаковки.
- Контроль качества нарезки.
- Определение размера кусков мяса.
- Сортировка продукции по цвету.
- Определение степени зрелости овощей.
- Контроль внешнего вида хлебобулочных изделий.
- Подсчёт готовой продукции.
- Контроль чистоты производственных поверхностей.
- Определение заполненности витрин.
- Контроль наличия ценников и маркировки.
14. Торговля, коммерческие помещения и сервис
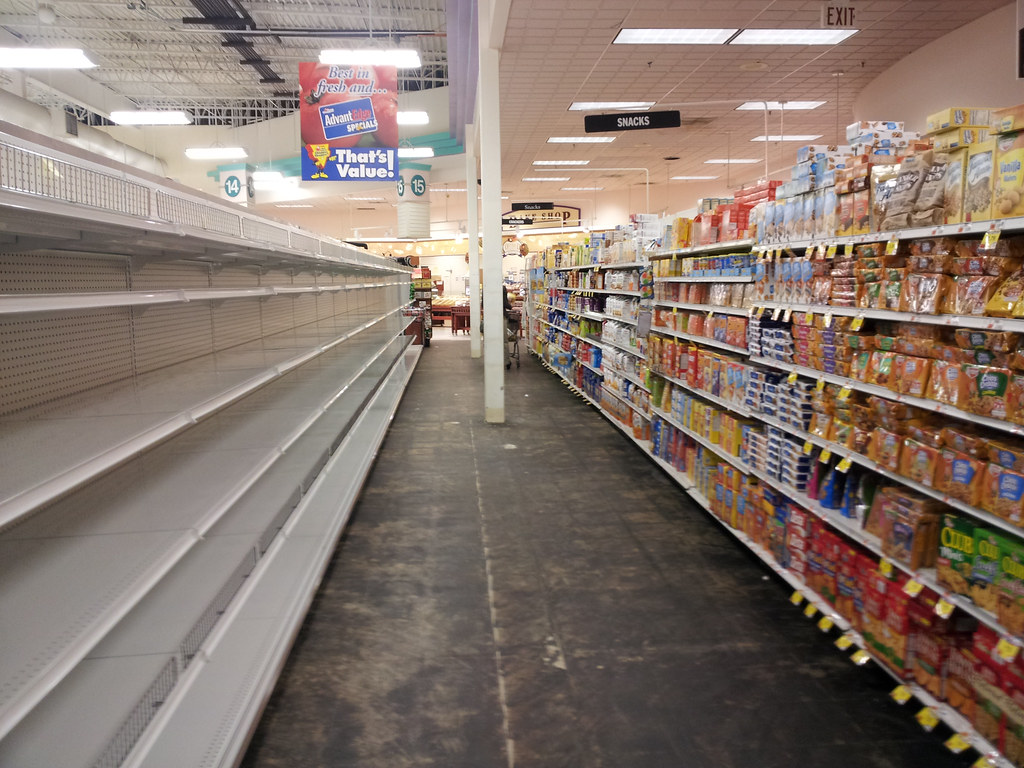
- Контроль выкладки товаров.
- Проверка соответствия планограмме.
- Определение пустых полок.
- Подсчёт посетителей.
- Анализ потока посетителей.
- Определение наиболее посещаемых зон.
- Подсчёт людей в очереди.
- Оценка времени ожидания в очереди.
- Определение занятости касс.
- Контроль наличия товаров в холодильниках.
- Определение открытой двери холодильника.
- Контроль состояния витрин.
- Определение пустых мест в торговом автомате.
- Распознавание товара, взятого покупателем.
- Проверка правильности комплектации заказа.
- Контроль наличия ценников.
- Проверка соответствия ценника товару.
- Контроль выкладки рекламных материалов.
- Определение наличия рекламных стендов.
- Контроль чистоты торгового зала.
15. Нестандартные и интересные кейсы
Задачи, которые не всегда сразу приходят в голову, но могут оказаться интересными для разработки специализированных решений.
Распознавание положения и состояния объектов
- Определить, лежит предмет или стоит.
- Определить, перевёрнут ли объект.
- Определить, находится ли предмет вверх ногами.
- Определить, правильно ли ориентирована деталь.
- Определить, какой стороной обращён объект.
- Определить, закрыт ли контейнер.
- Определить, насколько открыта крышка.
- Определить, перекошен ли предмет.
- Определить, соприкасаются ли два объекта.
- Определить, находится ли один объект внутри другого.
- Определить, правильно ли вставлена деталь в другую деталь.
Манипуляции и робототехника
- Поиск случайно расположенных деталей в контейнере (Bin Picking).
- Определение точки захвата объекта роботом.
- Определение оптимальной ориентации захвата.
- Определение свободного пространства для захвата.
- Контроль правильности захвата.
- Определение выпавшей детали.
- Определение наличия объекта в захвате.
- Контроль положения инструмента относительно изделия.
- Определение препятствий на пути робота.
- Определение свободной зоны для размещения объекта.
Контроль окружающей среды
- Обнаружение луж на полу.
- Обнаружение разлитых жидкостей.
- Обнаружение мусора.
- Контроль чистоты пола.
- Обнаружение посторонних предметов.
- Определение наличия снега.
- Определение наличия льда.
- Обнаружение дыма.
- Обнаружение пламени.
- Определение запотевания стекла.
- Контроль запылённости оборудования по видимым признакам.
Определение событий
- Определение факта столкновения объектов.
- Определение факта падения груза.
- Определение факта опрокидывания тележки.
- Определение факта разрыва упаковки.
- Определение факта открытия двери.
- Определение факта проникновения в помещение.
- Определение факта прохождения объекта через контрольную зону.
- Определение факта загрузки и выгрузки.
- Определение факта остановки движения.
- Определение необычного поведения оборудования.
Управление процессами
- Автоматический выбор следующего изделия для обработки.
- Определение типа поступившей заготовки и выбор программы станка.
- Управление сортировкой продукции.
- Управление пневматическими толкателями по результатам распознавания.
- Выбор точки захвата роботом.
- Определение заполненности накопителя и управление подачей.
- Автоматическое управление освещением по присутствию людей.
- Управление вентиляцией по визуально обнаруживаемому состоянию процесса.
- Управление транспортными потоками на территории предприятия.
16. Ещё 20 задач на стыке машинного зрения и автоматизации
Кейсы, где CV может заменить несколько обычных датчиков или добавить оборудованию новые возможности.
| № | Что определяем | Что можно автоматизировать |
|---|---|---|
| 1 | Есть ли деталь в захвате робота | Разрешение на перемещение |
| 2 | Правильно ли установлена деталь | Запуск следующего этапа |
| 3 | Есть ли оператор перед станком | Запрет автоматического цикла |
| 4 | Закрыта ли защитная дверца | Контроль состояния |
| 5 | Какое положение у рычага | Передача состояния в PLC |
| 6 | Горит ли красный индикатор | Сигнализация аварии |
| 7 | Какое значение показывает стрелочный прибор | Передача измерений в SCADA |
| 8 | Есть ли материал в бункере | Управление подачей |
| 9 | Насколько заполнен накопитель | Управление конвейером |
| 10 | Есть ли затор на конвейере | Остановка подачи |
| 11 | Правильно ли расположена тара | Корректировка позиционирования |
| 12 | Есть ли крышка на ёмкости | Отбраковка |
| 13 | Правильно ли соединены два элемента | Разрешение сборки |
| 14 | Есть ли посторонний предмет в зоне обработки | Остановка процесса |
| 15 | Какая именно деталь поступила на станок | Выбор программы обработки |
| 16 | Сколько продукции накопилось после станка | Регулирование производительности |
| 17 | Открыта ли заслонка | Контроль технологического состояния |
| 18 | Есть ли утечка масла | Уведомление о неисправности |
| 19 | Какова степень износа инструмента по видимым признакам | Планирование обслуживания |
| 20 | Есть ли повреждения после обработки | Автоматическая отбраковка |
Как классифицировать задачи машинного зрения технически
Все перечисленные кейсы сводятся к нескольким типам алгоритмов. Это помогает оценивать новые проекты и понимать, насколько сложной будет реализация.
| Тип технологии | Что умеет | Пример |
|---|---|---|
| Object Detection | Находит объекты и их количество | Сколько коробок на паллете |
| Classification | Определяет класс объекта | Брак / не брак |
| Segmentation | Выделяет объект по контуру | Площадь загрязнения |
| Object Tracking | Отслеживает движение | Перемещение паллеты |
| OCR | Распознаёт текст | Серийный номер |
| Pose Estimation | Определяет положение и ориентацию | Угол поворота автомобиля |
| Keypoint Detection | Находит ключевые точки | Положение суставов человека |
| Anomaly Detection | Ищет отклонения от нормы | Необычный дефект поверхности |
| 3D Vision | Определяет глубину и объём | Высота штабеля |
| Optical Flow | Анализирует движение в кадре | Скорость движения материала |
Эти технологии можно комбинировать. Например, система контроля комплектации может одновременно использовать распознавание объектов, подсчёт, OCR и проверку пространственного положения.
Подробнее о технических возможностях — у производителей специализированного ПО: MVTec, Basler, KEYENCE.
Архитектура интеграции в АСУ
Машинное зрение необязательно должно заменять существующие датчики. Оно может стать дополнительным источником информации для уже работающей системы автоматизации.
На выходе система машинного зрения может передавать:
- Boolean — объект найден / не найден.
- Integer — количество объектов.
- Float — угол, расстояние, размер, координата.
- String — распознанный текст или тип объекта.
- Enum — состояние объекта.
- Массив координат — положение нескольких объектов.
Для интеграции могут использоваться Ethernet/IP, PROFINET, Modbus TCP, OPC UA, REST API и другие интерфейсы — в зависимости от оборудования и программной платформы.
Какие кейсы рассматривать в первую очередь
Не все задачи одинаково просты в реализации. Например, определить наличие красной крышки на фиксированной позиции обычно значительно проще, чем обнаружить любую возможную царапину на произвольной поверхности.
| Кейс | Сложность | Коммерческий потенциал |
|---|---|---|
| Наличие / отсутствие детали | Низкая | Высокий |
| Подсчёт продукции | Низкая–средняя | Высокий |
| Чтение маркировки | Низкая–средняя | Высокий |
| Проверка комплектности | Средняя | Высокий |
| Определение положения детали | Средняя | Высокий |
| Контроль спецодежды | Средняя | Высокий |
| Подсчёт товара на полках | Средняя | Высокий |
| Чтение аналоговых приборов | Средняя | Высокий |
| Контроль сложных дефектов | Высокая | Высокий |
| Распознавание действий человека | Высокая | Средний–высокий |
| 3D Bin Picking | Высокая | Высокий |
| Прогнозирование неисправностей по изображению | Очень высокая | Потенциально высокий |
Ориентировочная оценка, а не универсальная шкала: реальная сложность зависит от освещения, скорости линии, разнообразия объектов, качества камеры и требуемой точности.
Технические требования к реализации
Три вопроса, которые нужно закрыть на этапе оценки любого CV-проекта: какое железо нужно для инференса, сколько данных нужно собрать для обучения, и где должна жить модель — на площадке клиента или во внешнем облаке/API.
Какое оборудование нужно для распознавания
Требования к железу определяет не «CV в целом», а конкретная связка: тип алгоритма (classification легче всего, segmentation/pose/anomaly detection — тяжелее), число камер/потоков, требуемый FPS и допустимая задержка, разрешение кадра, точность вычислений (FP16/INT8 на edge-модулях работает заметно быстрее FP32). Три практических уровня:
Уровень 1 — простая логика, 1–2 потока
Наличие/отсутствие объекта, подсчёт при фиксированном ракурсе, чтение штрихкода/маркировки, классификация «брак / не брак». Хватает недорогого edge-модуля (NVIDIA Jetson Orin Nano или аналог) либо мини-ПК с простым USB/IP-ускорителем. На Jetson Orin Nano лёгкие детекторы (RF-DETR и подобные) идут на уровне ~25 FPS на один поток RTSP — для задач с низкой частотой событий (сработал конвейер, прошла деталь) этого более чем достаточно.
Уровень 2 — несколько потоков, детекция, измерения, OCR
4 камеры и больше, детекция+подсчёт на лету, измерение геометрии, OCR на потоке. Нужен модуль уровня Jetson Orin NX или настольный GPU (RTX 4060 / NVIDIA T4) — ориентир из практики: порядка 30 FPS на поток при 4 потоках 720p одновременно на Orin NX-класса железе. На более старом/слабом железе (Jetson Nano, лёгкие модели типа YOLOv4-tiny) реалистичный потолок — около 25 FPS при заметно сниженной точности, а полноразмерные модели на том же чипе падают до ~8 FPS — так что «слабое» железо подходит только для простых одноклассовых задач.
Уровень 3 — тяжёлая нагрузка, реальное время, много камер 4K
Сегментация дефектов, pose estimation, высокое разрешение, жёсткие требования по задержке для управления оборудованием (сигнал в PLC должен прийти за миллисекунды, а не после сетевого round-trip). Здесь нужен серверный GPU на линию (RTX 4090 / L4 / A100-класс) либо отдельный edge-модуль на каждую камеру, работающий полностью локально — зависимость от сети здесь недопустима.
Большинство открытых цифр по FPS (включая приведённые выше) не указывают точно разрешение, batch size и точность вычислений — в реальном проекте эти параметры нужно проверять на конкретном железе и конкретной модели, а не ориентироваться на цифры из чужих тестов. Требования по температурному диапазону, пылевлагозащите (IP) и наработке на отказ у промышленного железа часто важнее, чем сырой FPS.
Конкретные конфигурации по задачам
Ориентир «класс задачи → что покупать». Это стартовая точка для расчёта, не точная спецификация — финальный выбор уточняется под конкретные камеры, модель и требуемую задержку.
| Класс задачи | Примеры кейсов | Железо (инференс) | RAM | Камеры / потоки | Цена модуля/карты в РФ, ₽ |
|---|---|---|---|---|---|
| Уровень 1 простая логика |
наличие/отсутствие, штрихкод/QR, показания счётчика, брак/не брак | Jetson Orin Nano (8 ГБ) · мини-ПК + Hailo-8L (13 TOPS) · Raspberry Pi 5 + AI-камера | 4–8 ГБ | 1–2 камеры, 2–5 Мп | точную цену на российских площадках не нашли (ChipDip, Ozon — 403/редирект при проверке); закладывать 15 000–40 000 ₽ за модуль/комплект как грубый ориентир, уточнять у поставщика |
| Уровень 2 детекция, OCR, измерения |
подсчёт на потоке, измерение геометрии, OCR, контроль СИЗ на проходной, комплектность | Jetson Orin NX (16 ГБ) · видеокарта актуального поколения (8–16 ГБ VRAM) · NVIDIA T4 (16 ГБ) | 16–32 ГБ | 4–8 камер, 720p–1080p @30 fps | RTX 5060 8 ГБ — от ~55 000 ₽ (regard.ru, 11.2026); Orin NX — цену в рознице не нашли, под заказ у дистрибьютора |
| Уровень 3 тяжёлая нагрузка, реальное время |
сегментация дефектов, pose estimation, безопасность на множестве камер 4K, управление роботом в реальном времени | видеокарта верхнего уровня на линию; или A100/H100-класс при большой нагрузке; либо Jetson AGX Orin отдельно на каждую камеру | 64–128+ ГБ (сервер) | 4K, много потоков, задержка <50 мс | RTX 5060 Ti 16 ГБ — ~92 000 ₽, RTX 5070 12 ГБ — ~113 000 ₽ (regard.ru) · Jetson AGX Orin 64 ГБ — 967 200 ₽ (serverflow.ru, НДС 7%, под заказ, 40–60 рабочих дней, нигде на складе нет) · A100/H100 обычно не покупают, а арендуют (см. ниже) |
| Обучение / дообучение отдельно от инференса |
тренировка под новую задачу, дообучение на новом классе/дефекте | 1 GPU с большим объёмом VRAM для большинства задач; больше — для тяжёлой сегментации или больших датасетов — на период обучения дешевле арендовать в облаке, чем покупать | 32–64 ГБ | — (работа с датасетом, не с живым потоком) | аренда в облаке РФ (Selectel/Cloud.ru/Yandex Cloud): точную ставку A100 за час на сайтах не нашли (калькуляторы на JS, цена считается только после выбора конфигурации) — известно, что у Selectel цены указаны с НДС 22%, а карта классом ниже (RTX PRO 6000) там стоит от ~290 ₽/час; закладывать похожий или более высокий порядок для A100/H100 |
Проверено 12.11.2026 на реальных российских площадках, а не по западным прайсам. Подтверждённый факт: Jetson AGX Orin 64 ГБ в РФ (serverflow.ru) стоит 967 200 ₽ — это примерно в 3 раза больше западной цены производителя ($2999 на ноябрь 2026) на тот же модуль: разница — параллельный импорт, наценка дистрибьютора и то, что позиции почти везде «под заказ», а не на складе. RTX 4060/4090 в проверенной рознице (regard.ru) уже не встретились — похоже, в РФ они вытесняются линейкой RTX 50-й серии, и именно её стоит закладывать в расчёт для уровня 2–3, а не западные цифры по 40-й серии. Для позиций, которые не удалось найти напрямую (Hailo-8L, Raspberry Pi 5, Jetson Orin Nano/NX в рознице — сайты блокируют автоматическую проверку цен), перед сметой проекта нужен звонок/запрос конкретному поставщику (ChipDip, Serverflow, профильные интеграторы embedded-плат), а не ориентир по западным $ из предыдущей версии этой таблицы.
Если нужно хранить видео для разбора инцидентов или аудита (а не только текущий результат распознавания) — это отдельная статья: сервер с NVR/RAID и расчёт объёма по формуле «битрейт × число камер × срок хранения». Для простого статуса «есть/нет объект» хранить видео обычно не нужно — достаточно лога результатов.
Сколько материала нужно для обучения модели
Единого правила нет, но практические ориентиры (при дообучении готовой модели — transfer learning, а не обучении с нуля):
- Для первой рабочей модели — достаточно начать с ~50 представительных изображений на класс, дальше донабирать данные именно там, где метрики на валидации слабые, а не увеличивать выборку равномерно.
- Плато качества для многих задач — в районе 150–500 изображений на класс; для максимальной точности ориентир — около 2000 изображений на класс.
- Старое правило «1000 изображений на класс» (из эпохи ImageNet) автор сам называет неточным — transfer learning — главное исключение из этого правила: готовый backbone (например, COCO-pretrained YOLO) резко снижает потребность в данных по сравнению с обучением с нуля.
- Чем проще и однороднее сцена (фиксированный ракурс, одинаковое освещение, конвейер) — тем меньше данных нужно. Чем разнообразнее объект и условия съёмки (ракурсы, фон, освещение меняются) — тем больше.
- Segmentation и anomaly detection требуют больше данных и заметно дороже в разметке, чем простая детекция или классификация: разметка контуров/масок вручную — трудоёмкая работа, которую трудно делегировать массово.
Цифры — ориентиры из практики комьюнити (Roboflow, разборы YOLO-тренировок, классическая статья Pete Warden «How many images do you need to train a neural network?»), а не контролируемые бенчмарки — относиться к ним как к стартовой точке, а не к гарантии.
Локальная модель или внешняя (облачная)?
| Критерий | Локальная модель (edge/on-prem) | Внешняя/облачная модель |
|---|---|---|
| Управление оборудованием в реальном времени (сигнал в PLC, останов конвейера, разрешение роботу) | Обязательна | Непригодна — задержка и зависимость от связи |
| Видео с людьми (СИЗ, поведение, доступ) | Предпочтительна | Юридический риск — персональные данные (152-ФЗ) |
| Разовая/офлайн проверка, прототип, MVP | Избыточно на старте | Быстрее и дешевле запустить |
| Редкий нестандартный кейс под 1–2 клиентов | Не оправдывает свою модель | Экономичнее начать с готового API |
| Постоянная эксплуатация на одной линии, большой объём кадров | Дешевле на масштабе, нет зависимости от интернета | Дороже по счёту за запросы на объёме |
Практичный паттерн для интегратора: прототип и первые пилоты — через облачный/внешний API или крупную мультимодальную модель (быстрее сделать, не нужно возиться с железом и сбором датасета). При переходе в постоянную эксплуатацию на конкретной линии — своя обученная модель на edge-железе на площадке клиента: дешевле на масштабе, не зависит от интернета, не отправляет видео с производства или с людьми во внешний сервис.
Вопросы от клиентов и ответы
Типичные вопросы, которые задаёт клиент на этапе обсуждения проекта, и как на них отвечать честно — без переобещаний. Разворачивается по клику.
Сколько это будет стоить и от чего зависит цена?
Три основные статьи: железо (камера + модуль инференса, см. раздел «Технические требования»), разработка и обучение модели под конкретную задачу, и интеграция с вашим оборудованием (PLC/SCADA/MES/1С). Простая задача на фиксированном ракурсе (есть деталь / нет детали) — недорогое и быстрое; сегментация дефектов на разнородных объектах или контроль на нескольких линиях сразу — кратно дороже. Точную цифру даём после короткого обследования объекта: освещение, ракурсы, доступ к сети оборудования.
Сколько времени занимает внедрение — от заявки до работающей системы?
Зависит от того, нужно ли собирать датасет с нуля. Если есть архив фото/видео вашего производства — недели. Если данных нет совсем — добавляется время на сбор представительной выборки (см. ниже, сколько материала нужно) и на обкатку модели на реальном потоке, прежде чем подключать её к управлению оборудованием. Пилот на одном участке — самый быстрый и самый честный способ оценить реальные сроки для остального производства.
Какая будет точность? Система может ошибаться?
Да, может — и любой подрядчик, который обещает 100%, либо не понимает задачу, либо вас обманывает. Реальная точность зависит от того, насколько однородна сцена (один ракурс, стабильное освещение — выше точность) и сколько представительных данных было на обучении. На старте всегда оговариваем целевые метрики (например, не пропустить больше X% дефектов) и предусматриваем, что человек проверяет граничные случаи, а не что система сразу работает автономно на 100%.
Что если на линии пыль, вибрация, меняется освещение (день/ночь, окна)?
Это главная причина, почему точность в реальном цеху ниже, чем в презентации вендора. Решается заранее: фиксированная подсветка независимо от внешнего освещения, защищённый корпус камеры (IP-рейтинг) под пыль и влагу, и — обязательно — обучающие данные, снятые в тех же условиях, что будет видеть система в проде, а не в идеальной лаборатории. Если прислать фото реального участка на этапе обсуждения, это сразу закрывает половину вопросов по точности.
Нужно ли останавливать производство для установки?
Обычно нет — камера монтируется над существующим процессом (конвейер, пост контроля, зона отгрузки) без изменения самого техпроцесса. Остановка может понадобиться только если система должна управлять оборудованием (сигнал в PLC) и нужно врезаться в существующую логику контроллера — это согласуется заранее и делается в окно планового простоя.
Что будет, если камера сломается или сдвинется?
Система не должна становиться единственной точкой контроля там, где отказ опасен или дорог — особенно в задачах безопасности (СИЗ, опасные зоны): CV здесь дополняет, а не заменяет сертифицированные защитные устройства. На отказ камеры/потерю сигнала предусматривается явный статус «нет данных» (а не тихое молчание, которое выглядит как «всё в порядке») и, где это критично, резервная камера или ручной контроль на это время.
Можно ли подключить это к нашему оборудованию — PLC, SCADA, 1С, MES?
Да, это стандартная часть проекта. Система машинного зрения передаёт результат (булево значение, число, координаты, текст) по тому протоколу, который понимает ваше оборудование — Ethernet/IP, PROFINET, Modbus TCP, OPC UA или REST API. Перед началом работ смотрим, что конкретно стоит у вас, и под это выбираем способ интеграции, а не наоборот.
Куда уходит видео с камер? Вы его храните? Не утечёт ли это конкурентам?
Зависит от выбранной архитектуры (см. раздел «Локальная модель или внешняя») — и это обсуждается отдельно и явно, а не по умолчанию. Для задач, завязанных на управление оборудованием или на видео с людьми, рекомендуем обработку и хранение локально, на вашей площадке или на сервере в РФ, без отправки кадров во внешние облачные API. Если для прототипа используется внешний API — это отдельно оговаривается, и обычно передаются только кадры, а не продолжительные записи.
У нас на линии работают люди — это не нарушает их права и защиту персональных данных?
Если камера распознаёт людей (СИЗ, поведение, нахождение в зоне), это работа с персональными данными по 152-ФЗ — нужно заранее определить, какие именно показатели реально собираются (например, «каска есть/нет» без сохранения лиц и без привязки к ФИО) и уведомить сотрудников. Разумный принцип — собирать производственный показатель, а не досье на конкретного человека, и хранить данные локально, а не во внешнем облаке.
Через полгода у нас появится новый вид детали/товара — придётся всё переделывать и платить заново?
Не с нуля. Если новая деталь похожа на уже знакомые модели (тот же тип задачи — просто другая форма/цвет), обычно достаточно дообучить существующую модель на небольшом наборе новых примеров (десятки-сотни фото, не тысячи — см. раздел про объём данных) без переделки всей системы. Полная переделка нужна только если меняется сам тип задачи (например, раньше считали количество, а теперь нужно искать дефекты).
Вы гарантируете результат?
Мы гарантируем прозрачный процесс и измеримые метрики, согласованные до начала работ — а не слепую гарантию «100% без ошибок», которую никто в индустрии честно не может дать. Поэтому и рекомендуем пилот на одном участке: он показывает реальную точность на вашей сцене и ваших данных, прежде чем масштабировать на всё производство.
Чем это лучше, чем просто поставить обычные датчики или сканер штрихкода?
Там, где задачу реально решает штрихкод или простой датчик присутствия — его и нужно поставить, это дешевле и надёжнее. CV имеет смысл, когда задачу нельзя свести к одному простому сигналу: нужно одновременно посчитать, измерить, распознать состояние или заметить то, что не предусмотрено заранее (неожиданный дефект, нештатная поза человека, незапланированный объект в кадре) — то есть там, где раньше эту оценку делал человек глазами.
Нужен ли нам интернет, чтобы это работало?
Для задач, которые управляют оборудованием в реальном времени, или для постоянной эксплуатации на объёме — нет, и это сделано намеренно: инференс идёт локально на edge-модуле на площадке, без зависимости от связи. Интернет может быть нужен только на этапе обучения/дообучения модели (если это делается в облаке) и для необязательной аналитики/дашбордов поверх уже готовых результатов.
Можно ли сначала попробовать на одном участке, не внедряя сразу всё?
Да, и это рекомендованный путь, а не компромисс. Пилот на одной линии/посте показывает реальную точность, реальные сроки и реальную стоимость переноса на остальные участки — и даёт право передумать или скорректировать подход до того, как потрачен бюджет на весь завод.
Что нужно от нас, чтобы вы обучили модель — откуда брать данные?
Лучший источник — архив реальных фото/видео с вашего производства в тех же условиях (освещение, ракурс, типичный брак), которые уже есть или легко собрать за несколько дней съёмки. Если своих данных нет, стартуем с готовых предобученных моделей (transfer learning) и небольшой выборки — счёт на десятки-сотни примеров на класс, не тысячи, — и донабираем данные уже по месту, где модель ошибается.
Сколько стоит поддержка после того, как систему сдали?
Обычно отдельная статья — переобучение модели при появлении нового вида продукции/дефекта, мониторинг точности в проде (метрики со временем «плывут» — меняется партия сырья, освещение, оборудование), и обслуживание самого железа (чистка объектива, замена камеры при отказе). Объём и периодичность поддержки оговариваются отдельно и зависят от того, насколько стабильна ваша сцена.
Насколько быстро это окупится?
Считается от конкретной задачи: сколько сейчас стоит ручной контроль (часы персонала, пропущенный брак, возвраты от клиентов из-за дефектов), и сколько это будет стоить через автоматизацию. Для понятных задач с высоким коммерческим потенциалом (см. таблицу «какие кейсы брать первыми» — наличие детали, подсчёт, чтение маркировки) окупаемость обычно считается в месяцах; для сложных и редких кейсов — сильно зависит от объёма и может не окупаться на малом масштабе вообще, это стоит проверять расчётом до старта, а не постфактум.
Пилот — от 250 000 ₽
Как и по остальным направлениям: пилот от 250 000 ₽ по фиксированной смете, проект под ключ — 400 000–890 000 ₽. Для машинного зрения итоговая сумма сильно зависит от задачи и железа — называем её после диагностики, а не до неё.
от 250 000 ₽
Один участок или одна линия: диагностика сцены, подбор задачи, честная проверка точности на ваших данных до масштабирования.
Оплата по этапам
Диагностика и подбор задачи → пилот на одном участке → масштаб. После полной оплаты исходный код передаётся вам.
У вас в периметре
Ставим у вас на сервере или на нашем с хранением данных в РФ — вы выбираете сами.
Ещё решения для производства и опта
Машинное зрение закрывает то, что раньше проверялось глазами. Рядом — решения, которые уже работают у клиентов и закрывают соседние задачи учёта и документооборота.
Распознавание УПД и приёмка
Сверяет распознанные накладные с заказом поставщику и заводит поступление в 1С — соседняя задача учёта на складе.
Оборот в торговой сети
Точный товарный запас для поставщиков и дистрибьюторов — раскрывает спрятанный спрос по магазинам сети.
Дашборд бизнес-метрик
Базовый продукт студии: выручка, затраты и воронка в одном экране со светофором отклонений.
Расскажите, как устроен контроль у вас на цехе
Опишите задачу — какой участок, что сейчас проверяется глазами, какое оборудование уже стоит. На бесплатной диагностике честно скажем, подходит ли машинное зрение именно вашей задаче, и если да — с чего начать пилот.